Encoder Siko: tổng quan và phạm vi sử dụng
Encoder chuyển chuyển động cơ khí thành tín hiệu phản hồi cho drive, PLC hoặc bộ đếm. Việc lựa chọn phải khớp đồng thời cơ khí lắp, trục/flange, nguồn cấp, chuẩn tín hiệu, độ phân giải, đầu nối/cáp và giới hạn tốc độ. Một encoder cùng kích thước nhưng khác giao diện hoặc số xung có thể gây mất phản hồi hoặc sai cấu hình máy.
Bảng Model/SKU | Thông tin kỹ thuật | Ứng dụng/chức năng
| Model/SKU | Thông tin kỹ thuật | Ứng dụng/chức năng |
|---|---|---|
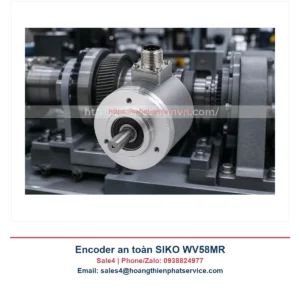
| WV58MR | CANopen Safety/CANopen redundant/SAE J1939 redundant; ứng dụng đến PLd | Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay. |
| WV3600M | flange Ø36 mm; CANopen DS406 hoặc SAE J1939; single-turn hoặc multi-turn | Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay. |
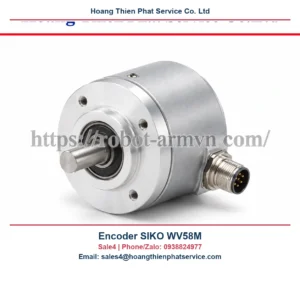
| WV58M | quét từ không tiếp xúc 12+12 bit; SSI chuẩn, RS485/fieldbus tùy chọn | Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay. |
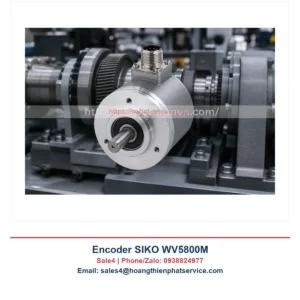
| WV5800M | độ phân giải 16.384; 4.096 vòng; CANopen DS406 hoặc SAE J1939 | Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay. |
| AV58M | encoder tuyệt đối dòng AV58M; cần đối chiếu giao tiếp, resolution và mã đặt hàng đầy đủ | Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay. |
So sánh từng model và chọn cấu hình
Không có một model phù hợp cho mọi máy. Hãy bắt đầu từ điều kiện làm việc và đối chiếu từng dòng trong bảng, thay vì suy luận chỉ từ tên hãng hoặc hình dáng bên ngoài.
WV58MR: khi nào nên chọn
Model WV58MR cần được đối chiếu theo giao diện tín hiệu, độ phân giải, nguồn cấp, cơ khí trục/flange và giới hạn tốc độ. Dữ liệu tóm tắt cho model này là: CANopen Safety/CANopen redundant/SAE J1939 redundant; ứng dụng đến PLd. Ứng dụng phù hợp gồm Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay.. Không dùng tên series thay cho mã đặt hàng đầy đủ; các hậu tố, cấu hình cổng kết nối hoặc phiên bản có thể thay đổi khả năng tương thích.
WV3600M: khi nào nên chọn
Model WV3600M cần được đối chiếu theo giao diện tín hiệu, độ phân giải, nguồn cấp, cơ khí trục/flange và giới hạn tốc độ. Dữ liệu tóm tắt cho model này là: flange Ø36 mm; CANopen DS406 hoặc SAE J1939; single-turn hoặc multi-turn. Ứng dụng phù hợp gồm Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay.. Không dùng tên series thay cho mã đặt hàng đầy đủ; các hậu tố, cấu hình cổng kết nối hoặc phiên bản có thể thay đổi khả năng tương thích.
WV58M: khi nào nên chọn
Model WV58M cần được đối chiếu theo giao diện tín hiệu, độ phân giải, nguồn cấp, cơ khí trục/flange và giới hạn tốc độ. Dữ liệu tóm tắt cho model này là: quét từ không tiếp xúc 12+12 bit; SSI chuẩn, RS485/fieldbus tùy chọn. Ứng dụng phù hợp gồm Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay.. Không dùng tên series thay cho mã đặt hàng đầy đủ; các hậu tố, cấu hình cổng kết nối hoặc phiên bản có thể thay đổi khả năng tương thích.
WV5800M: khi nào nên chọn
Model WV5800M cần được đối chiếu theo giao diện tín hiệu, độ phân giải, nguồn cấp, cơ khí trục/flange và giới hạn tốc độ. Dữ liệu tóm tắt cho model này là: độ phân giải 16.384; 4.096 vòng; CANopen DS406 hoặc SAE J1939. Ứng dụng phù hợp gồm Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay.. Không dùng tên series thay cho mã đặt hàng đầy đủ; các hậu tố, cấu hình cổng kết nối hoặc phiên bản có thể thay đổi khả năng tương thích.
AV58M: khi nào nên chọn
Model AV58M cần được đối chiếu theo giao diện tín hiệu, độ phân giải, nguồn cấp, cơ khí trục/flange và giới hạn tốc độ. Dữ liệu tóm tắt cho model này là: encoder tuyệt đối dòng AV58M; cần đối chiếu giao tiếp, resolution và mã đặt hàng đầy đủ. Ứng dụng phù hợp gồm Đối chiếu code order, trục, đầu nối và giao tiếp trước khi thay.. Không dùng tên series thay cho mã đặt hàng đầy đủ; các hậu tố, cấu hình cổng kết nối hoặc phiên bản có thể thay đổi khả năng tương thích.
Điều kiện thiết kế, lắp đặt và chạy thử
Ngắt nguồn, lưu ảnh nhãn và sơ đồ chân trước khi tháo model cũ. Căn đồng tâm, chọn coupling phù hợp và không để encoder chịu tải hướng kính/dọc trục thay ổ đỡ của máy. Tách cáp tín hiệu khỏi cáp động lực, xử lý shield theo thiết kế và chạy thử ở tốc độ thấp để kiểm tra chiều đếm, pha và tín hiệu tham chiếu.
Bảo trì, chẩn đoán và an toàn
Theo dõi rung, độ rơ coupling, đầu nối và nhiễu tín hiệu. Khi phản hồi chập chờn, kiểm tra cáp, sơ đồ chân, nguồn cấp, đầu vào controller và cơ khí truyền động trước khi kết luận encoder hỏng.
Câu hỏi kỹ thuật thường gặp
Có thể thay encoder cùng kích thước nhưng khác độ phân giải?
Chỉ khi controller, giao diện, cơ khí và tham số drive đã được xác nhận và cấu hình lại.
Nguồn cấp đúng nhưng không có phản hồi?
Cần kiểm tra pinout, cáp, shield, đầu vào controller và coupling.
Thông tin nào cần lưu khi đặt thay?
Model đầy đủ, ảnh nhãn, sơ đồ chân, độ phân giải, kiểu trục/flange và thông số drive/PLC.
Khi đối chiếu encoder Siko, ghi nhận mã đầy đủ, điện áp, kết nối và điều kiện lắp thực tế.
Trước khi thay encoder Siko, so sánh tải, giao diện tín hiệu, kích thước lắp và môi trường.
Hồ sơ chọn encoder Siko nên lưu mã nhãn, sơ đồ đấu nối và kết quả chạy thử tại máy.
Với encoder Siko, xác nhận phụ kiện, kiểu đầu nối và thông số đúng theo tài liệu của hãng.
Khi kiểm tra encoder Siko, đo điều kiện vận hành thực tế thay vì chỉ dựa vào tên dòng sản phẩm.
Việc đặt encoder Siko cần kèm mã SKU, số lượng, phiên bản và yêu cầu lắp đặt của hệ thống.
Tài liệu kỹ thuật
Tham khảo: Tài liệu kỹ thuật hãng. Thông số cuối cùng cần đối chiếu lại theo catalogue và nhãn thiết bị khi đặt hàng.
Hồ sơ kỹ thuật và nghiệm thu Encoder Siko: bảng model, thông số và ứng dụng
Lưu ảnh nameplate, mã đặt hàng đầy đủ, kiểu trục/flange, sơ đồ chân, điện áp nguồn, giao diện tín hiệu, độ phân giải, kiểu đầu nối và tham số drive/PLC. Đây là dữ liệu bắt buộc để đối chiếu đúng Encoder Siko: bảng model, thông số và ứng dụng; hai encoder cùng hình dạng có thể không tương thích về pinout hoặc giao diện.
Đo kiểm tín hiệu sau lắp
Chạy ở tốc độ thấp để kiểm tra chiều đếm, tín hiệu tham chiếu và ổn định pha; sau đó tăng dần tốc độ và theo dõi tần số ngõ vào, cảnh báo controller, rung coupling và nhiệt vùng lắp. Cáp tín hiệu phải đi tách cáp động lực, với shield được xử lý theo sơ đồ hệ thống.
Dấu hiệu cần dừng máy kiểm tra
Mất phản hồi theo chu kỳ, lệch vị trí tăng dần, lỗi chỉ xuất hiện ở tốc độ cao hoặc rung cơ khí là các dấu hiệu cần kiểm tra cáp, connector, coupling, nguồn cấp và cấu hình trước khi kết luận encoder hỏng. Ghi lại kết quả đo để phục vụ bảo trì lần sau.
Liên hệ tư vấn
Sale4
Phone/Zalo: 0938824977
Email: sales4@hoangthienphatservice.com
Xem thêm thiết bị công nghiệp tại Robot Arm VN để đối chiếu cấu hình phù hợp.
Đánh giá
Chưa có đánh giá nào.